Erkenntnisse aus der Automobilbranche für die Robotik

Erkenntnisse aus der Automobilbranche für die Robotik

Erkenntnisse aus der Automobilbranche für die Robotik

Die weltweite Nachfrage nach Robotik steigt rasant an. Die Anwendungsbereiche reichen von Industrierobotern bis hin zu Cobots, und aus autonome mobile Roboter für Humanoide, Es wird erwartet, dass der Markt wachsen wird von fast 50 Milliarden Dollar im Jahr 2025 auf über 100 Milliarden Dollar im Jahr 2030. Mit dieser rasanten Expansion gehen erhebliche Herausforderungen einher: effiziente Skalierung, Kostendämpfung, Integration komplexer Hardware und Software sowie die Aufrechterhaltung der Leistungsfähigkeit unter rauen, realen Einsatzbedingungen.

Die Automobilindustrie hat sich seit Jahrzehnten mit jeder dieser Herausforderungen auseinandergesetzt – auf globaler Ebene und unter strengen Sicherheits- und Zuverlässigkeitsanforderungen. Fahrzeuge werden so konstruiert, dass sie bei extremen Temperaturen, starken Vibrationen und unvorhersehbaren Bedingungen einwandfrei funktionieren und gleichzeitig über Millionen von Einheiten hinweg eine gleichbleibende Qualität gewährleisten. Diese Grundlage aus bewährten Architekturen, disziplinierter Technik und industrialisierten Lieferketten bietet ein erprobtes Modell für die Robotik.

Die Parallelen zwischen den beiden Branchen sind auffällig. Man denke nur an fortschrittliche Fahrerassistenzsysteme (ADAS), die mithilfe intelligenter Wahrnehmung es Fahrzeugen ermöglichen, sichere Entscheidungen in Echtzeit über die Fahrtroute zu treffen. Oder an die Hochleistungssteckverbinder, die eine zuverlässige Strom- und Datenübertragung zu diesen wichtigen Sensoren in anspruchsvollen Umgebungen gewährleisten. Oder die eingebetteten Echtzeit-Softwareplattformen, die die zunehmend KI-gestützten Anwendungen unterstützen, die diese Eingaben nutzen. In Kombination mit globaler Fertigungskapazität und einer starken Lieferkette können diese in der Automobilindustrie erprobten Fähigkeiten Robotikunternehmen dabei helfen, die Industrialisierung zu beschleunigen und optimierte Systeme sicher einzusetzen.

Herausforderungen in der Robotikbranche

Frühe Robotikprogramme waren in der Regel maßgeschneiderte Systeme, bei denen Ingenieure Recheneinheiten, Sensoren, Stromverteilungssysteme, Softwaremodule und Sicherheitsmechanismen Stück für Stück integrierten. Dieser Ansatz ermöglichte zwar Innovationen, doch Elemente, die in ersten Versuchen gut funktionierten, konnten sich angesichts der Leistungsanforderungen in der Praxis als anfällig erweisen. Die Systeme ließen sich nur schwer und kostspielig skalieren, waren schwierig zu warten und nicht immer robust genug für eine lange Lebensdauer.

Heute führen verschiedene Anforderungen dazu, dass sich die Branche in Richtung einer robusteren, standardisierten Architektur entwickelt:

  • Modulare, skalierbare Plattformen
    Unternehmen aus Branchen wie Logistik, Fertigung, Gesundheitswesen und Mobilität möchten ganze Roboterflotten einsetzen und nicht nur einzelne Prototypen. Dies erfordert standardisierte Schichten, die produktlinienübergreifend wiederverwendet werden können.
  • Intelligente Wahrnehmungssysteme  
    Roboter sind nicht nur auf robuste Sensoren angewiesen, sondern auch auf Deep Learning, Multisensor-Fusion und Echtzeit-Inferenz, die auf KI und maschinellem Lernen basieren und es ihnen ermöglichen, ihre Umgebung zu verstehen. Diese Arbeitslasten erfordern hohe Rechenleistung, effizienten Datentransport und eine konsequente Systemoptimierung.
  • Robuste elektrische Systeme
    Roboter benötigen Energieversorgungs- und Datenarchitekturen, die auch unter rauen Umgebungsbedingungen standhalten und über lange Zeiträume hinweg zuverlässig funktionieren.
  • Sicherheit und gesetzliche Anforderungen
    Da Roboter immer näher am Menschen eingesetzt werden, gewinnen funktionale Sicherheit, Redundanz, Cybersicherheit und Zertifizierungsrahmen zunehmend an Bedeutung. Diese Aspekte lassen sich nicht nachträglich anfügen – sie müssen bereits bei der Konzeption berücksichtigt werden.

All diese Anforderungen wurden in der Automobilindustrie berücksichtigt, insbesondere im Zuge der Entwicklung hin zu Fahrzeugen, die zunehmend softwaregesteuert sind. Zusammengenommen bilden diese Elemente eine Plattform – eine Plattform, die die Hardware- und Software-Grundlage bereitstellt, auf der Erstausrüster differenzierte und innovative Anwendungen entwickeln können.

Software-Stiftung

Software-definierte Fahrzeuge (SDVs) und moderne Robotik basieren auf demselben grundlegenden Technologie-Stack. Beide Bereiche stützen sich auf eng integrierte Kombinationen aus Hardware, Software und Kommunikationsprotokollen – darunter Echtzeitbetriebssysteme (RTOS), Middleware, Edge-Intelligenz und physische Komponenten wie Sensoren, Aktoren und hochzuverlässige Steckverbinder. Diese gemeinsamen Bausteine bilden das Rückgrat der physischen KI.

SDVs sind im Grunde hochentwickelte mobile Roboter: Sie müssen ihre Umgebung wahrnehmen, Entscheidungen in Echtzeit treffen und präzise physische Aktionen ausführen – und das alles unter strengen Vorgaben hinsichtlich Sicherheit, Determinismus und Zuverlässigkeit. Genau diese Anforderungen gelten für Robotikanwendungen in allen Branchen, von der Fertigung über die Logistik bis hin zur Servicerobotik.

Da diese Systeme direkt mit der physischen Welt interagieren, sind sie auf deterministische Echtzeitbetriebssysteme (RTOS) angewiesen, um eine vorhersehbare Leistung zu gewährleisten. Der Determinismus ermöglicht eine koordinierte Bewegungssteuerung, eine präzise Sensorfusion und eine sofortige Reaktion auf sicherheitskritische Ereignisse wie die Erkennung von Hindernissen oder Not-Aus-Situationen.

Als herausragendes Beispiel für ein „praxiserprobtes“ RTOS wird VxWorks seit dem Pathfinder-Lander von 1997 bei Marsmissionen eingesetzt und hat seitdem zahlreiche Rover und Raumfahrzeuge gesteuert. Seine bewährte Zuverlässigkeit hat dazu geführt, dass es auch Jahrzehnte später noch genutzt wird, unter anderem als ein zentrales Echtzeitbetriebssystem in kritischen Teilsystemen der Artemis-II-Mission der NASA bemannte Mission. Dieselben RTOS-Prinzipien, die einen zuverlässigen Betrieb im Weltraum ermöglichen, bilden auch die Grundlage für eine sichere, deterministische Leistung in SDVs – und zunehmend auch in Robotersystemen der nächsten Generation.

Für übergeordnete Funktionen wie Wahrnehmung, KI-Verarbeitung und Systemintegration kann Linux sehr effektiv sein. So nutzt beispielsweise der MOTOMAN NEXT-Roboter von Yaskawa Wind River Linux, um KI-gesteuerte Wahrnehmung und adaptives Verhalten in der industriellen Automatisierung zu unterstützen. Wind River Linux basiert auf Yocto und ermöglicht es Teams, ein minimales, hardwarespezifisches Betriebssystem maßzuschneidern und dabei langfristigen Support sowie Sicherheitsupdates zu gewährleisten. Es lässt sich gut mit Frameworks wie ROS 2 kombinieren und wird häufig eingesetzt, um neben Echtzeitsteuerungssystemen auch Nicht-Echtzeit-Workloads – wie Planung, Datenverarbeitung und Konnektivität – auszuführen.
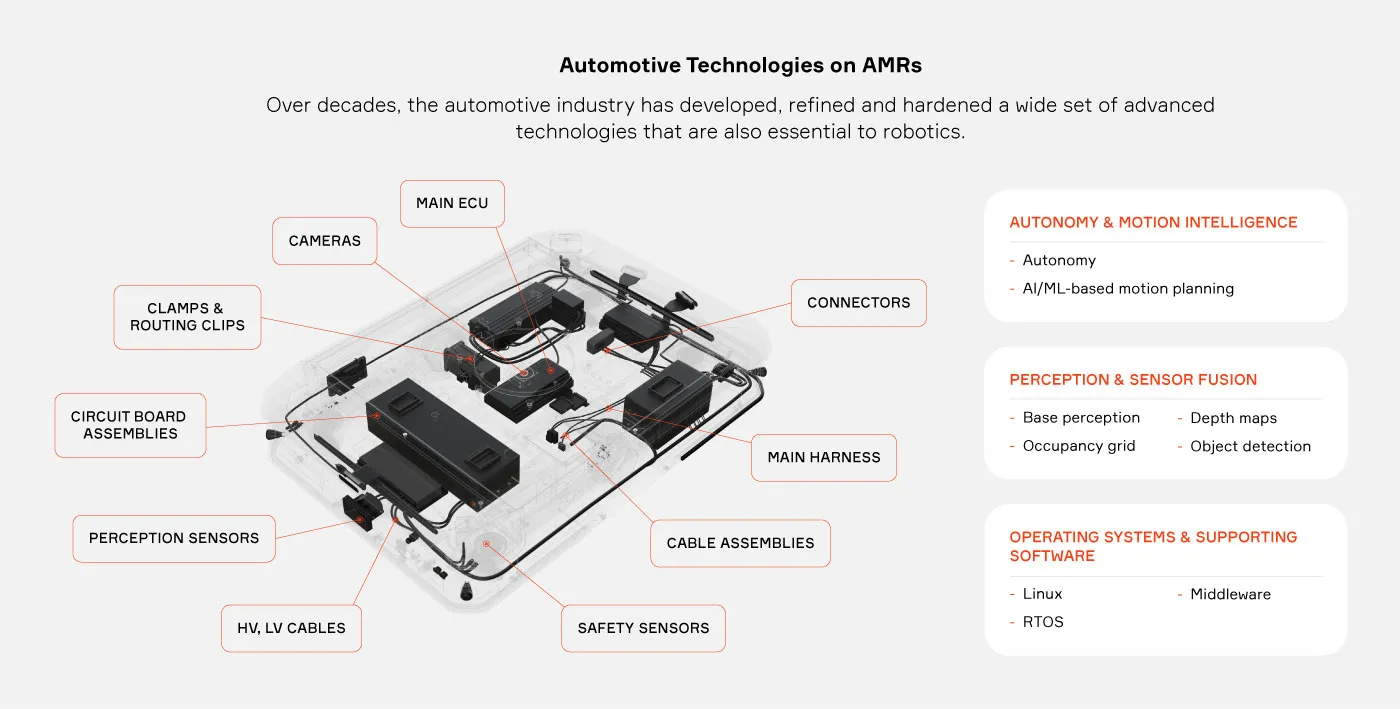
 

Automotive Technologies for AMRs

Abb. 1 Automobiltechnologien für AMRs


Wahrnehmung und Daten

Die Robotikbranche tritt nun in eine Phase ein, die die Automobilindustrie bereits durchlaufen hat: den Übergang von bahnbrechenden Fähigkeiten hin zu zuverlässiger, skalierbarer Leistung. Nirgendwo ist dies entscheidender als im Bereich der Wahrnehmung. In beiden Branchen bildet die Wahrnehmung die grundlegende Ebene – sie versorgt alle nachgelagerten Funktionen, von der Bewegungsplanung bis hin zur Aktuierung. Die Automobilindustrie hat gezeigt, dass es bei einer robusten Wahrnehmung nicht nur darum geht, die Umgebung zu erfassen, sondern auch darum, Daten zu strukturieren, zu validieren und zu verwerten, damit Maschinen unter Unsicherheit sichere Entscheidungen in Echtzeit treffen können.

Jahrzehntelange Investitionen in Wahrnehmungssysteme für Kraftfahrzeuge bieten einen klaren Leitfaden. Fortschrittliche Fahrerassistenzsysteme und Plattformen für autonomes Fahren stützen sich auf multimodale Sensorfusion, um ein redundantes, äußerst zuverlässiges Verständnis der Umgebung zu schaffen. Die entscheidende Erkenntnis für die Robotik lautet, dass keine einzelne Sensormodalität ausreicht. Die Optimierung erfordert eng integrierte Architekturen zur Sensorfusion, in denen sich ergänzende Datenströme synchronisiert, mit Zeitstempeln versehen und über einheitliche Wahrnehmungspipelines verarbeitet werden, um Unsicherheiten zu reduzieren und ein deterministisches Verhalten zu ermöglichen.

Ebenso wichtig ist der Datenlebenszyklus im Zusammenhang mit der Wahrnehmung. In der Automobilbranche wird die Leistungsfähigkeit der Wahrnehmung kontinuierlich durch groß angelegte Datenerfassungs-, Annotations- und Modelltrainings-Pipelines verbessert. Durch die Implementierung von Closed-Loop-Datenarchitekturen – bei denen Betriebsdaten systematisch in die Entwicklung zurückgeführt werden – können sich Robotersysteme von reaktiven Maschinen zu adaptiven Lernsystemen weiterentwickeln.

Sicherheit entsteht dort, wo Wahrnehmung, Daten und Architektur zusammenlaufen. Die Automobilindustrie hat strenge Prozesse zur funktionalen Sicherheit (wie ISO 26262) etabliert, die nicht nur eine genaue Wahrnehmung, sondern auch eine vorhersehbare Systemreaktion unter Fehlerbedingungen erfordern. Ein geeigneter Ansatz sollte Redundanz sowohl auf der Hardware- als auch auf der Softwareebene integrieren – verschiedene Sensortypen, unabhängige Verarbeitungspfade und Ausweichstrategien –, um eine sanfte Leistungsminderung anstelle eines katastrophalen Ausfalls zu gewährleisten. Für Robotik, die in dynamischen, von Menschen bevölkerten Umgebungen eingesetzt wird, ist dieses Modell unerlässlich.

Schließlich wird die Optimierung in der Robotik von der Plattformisierung abhängen – also der Fähigkeit, Wahrnehmungsfunktionen in verschiedenen Anwendungen einzusetzen, ohne den Stack jedes Mal neu entwickeln zu müssen. Die Automobilbranche hat bereits den Schritt hin zu zentralisierten Rechen- und softwaredefinierten Architekturen vollzogen, bei denen Wahrnehmungsalgorithmen auf skalierbaren, leistungsstarken Rechenplattformen mit standardisierten Schnittstellen laufen. Für die Robotik bedeutet die Übernahme ähnlicher Prinzipien eine Entkopplung der Wahrnehmungssoftware von den Hardwarekonfigurationen, was einen schnellen Einsatz auf einer Vielzahl von Geräten ermöglicht.

Hochleistungssteckverbinder

Für Automobilhersteller sind Steckverbinder hochtechnisierte und dennoch relativ kostengünstige Komponenten – sie werden in großem Maßstab hergestellt und sind auf Kosteneffizienz optimiert, ohne dabei Abstriche bei der Leistung zu machen. Diese Balance aus Robustheit und Erschwinglichkeit hat Steckverbinder in Automobilqualität für Branchen zunehmend attraktiv gemacht, die nach zuverlässigen Lösungen suchen, ohne die Kosten für maßgeschneiderte Konstruktionen auf sich nehmen zu müssen.

Im Kern müssen Steckverbinder einen grundlegenden technischen Zielkonflikt lösen: Sie müssen auch bei anhaltenden Vibrationen und Umgebungsbelastungen einen sicheren Sitz gewährleisten und gleichzeitig die Wartungsfreundlichkeit gewährleisten. In der Automobiltechnik wird dies durch Merkmale wie sekundäre Sicherungsmechanismen erreicht – redundante Verriegelungssysteme, die die Verbindungsintegrität auch unter mechanischer Belastung gewährleisten. Diese Leistungsanforderungen werden in großem Maßstab konsequent erfüllt.

Im Zuge der Weiterentwicklung der Fahrzeugelektronik sind Steckverbinder zu einem integralen Bestandteil von Hochgeschwindigkeits-Datenökosystemen geworden. Sie unterstützen mittlerweile Kommunikationsprotokolle wie CAN und zunehmend auch Automotive-Ethernet (einschließlich Single-Pair-Ethernet) und ermöglichen so die zuverlässige Übertragung sowohl von Strom als auch von Daten mit hoher Bandbreite innerhalb komplexer verteilter Architekturen. Der Kostendruck hat die Materialinnovation weiter vorangetrieben, wobei weit verbreitete, gut herstellbare Materialien gegenüber spezialisierten Alternativen bevorzugt werden.

Standards wie die von USCAR entwickelten haben diese Entwicklung vorangetrieben und legen den Schwerpunkt auf Interoperabilität, Langlebigkeit und Datenintegrität. Ihre zunehmende Verbreitung in der Robotik und der industriellen Automatisierung spiegelt einen allgemeinen Trend hin zu bewährten, branchenübergreifenden Architekturen wider.

Für Roboterhersteller sind die Auswirkungen erheblich. Die Nutzung der Ökosysteme für Automobilsteckverbinder ermöglicht schnellere Entwicklungszyklen, geringere Qualifizierungsrisiken und den Zugang zu ausgereiften globalen Lieferketten. Dies wiederum unterstützt die Skalierung der Produktion – den Übergang von Kleinserienfertigung zu wiederholbarer Großserienfertigung mit konstanter Qualität und Kostenkontrolle. Durch den Einsatz von in der Automobilindustrie bewährten Komponenten und Standards können Robotikunternehmen die Industrialisierung beschleunigen und gleichzeitig die für den Einsatz in der Praxis erforderliche Zuverlässigkeit gewährleisten.  

Umfang und Lieferkette

Damit ein Unternehmen vorankommt, ist es von entscheidender Bedeutung, die Lücke zwischen Prototyp und Serienproduktion zu schließen. Um dies erfolgreich zu bewältigen, bedarf es eines Partners, der sowohl Kostenoptimierung als auch eine robuste Lieferkette gewährleisten kann. Ein echter Skalierbarkeitspartner sollte den aktuellen Anforderungen gerecht werden und in der Lage sein, zukünftige Expansionen zu unterstützen, damit das Wachstum ungehindert voranschreiten kann.

Unternehmen wie Aptiv, die seit jeher die Automobilindustrie beliefern, verfügen über gut etablierte Kapazitäten in Form von Sachanlagen, die genutzt werden können, um den aktuellen und prognostizierten Wachstumsbedarf zu decken. Dies minimiert den Bedarf an zusätzlichen Investitionen, senkt das Risiko und bringt inhärente Kostenvorteile mit sich.

Mit dem Wachstum der Flotten wandelt sich der Kostendruck von einem nebensächlichen Aspekt zu einem zentralen Hemmfaktor. Architekturen, die auf teure Sensoren und Allzweck-Rechenplattformen setzen, lassen sich nur schwer wirtschaftlich skalieren, insbesondere in Märkten mit starkem Wettbewerb. Dies führt zu einem Wendepunkt: Systeme, die für den Proof-of-Concept optimiert sind, müssen sich zu Systemen weiterentwickeln, die auf Produktionseffizienz ausgelegt sind.

In Branchen mit hohen Stückzahlen wie der Automobilindustrie hat dieser Wandel bereits zu einer Verlagerung hin zu Sensor- und Rechenkonfigurationen geführt, die Leistung und Kosten in großem Maßstab in Einklang bringen – wobei Ansätze bevorzugt werden, die die Abhängigkeit von kostenintensiven Komponenten minimieren und gleichzeitig die Robustheit gewährleisten.

Hier kommt es auf eine andere Designphilosophie an. Durch die Nutzung von Komponenten und Architekturen, die für Bereiche mit hohen Stückzahlen entwickelt wurden, können Robotersysteme von Skaleneffekten profitieren. So bieten beispielsweise Sensoren und Rechenplattformen, die im Automobilmaßstab hergestellt werden, erhebliche Kostenvorteile gegenüber spezialisierten Robotikkomponenten, ohne dass dabei die Leistung beeinträchtigt wird, wenn sie mit einer effektiven Sensorfusion und KI-gestützter Wahrnehmung kombiniert werden. In diesem Zusammenhang wird KI selektiv eingesetzt – sie ergänzt traditionelle Methoden dort, wo dies zur Verbesserung der Robustheit und Abdeckung erforderlich ist, und dient nicht als Pauschallösung. Dieser Ansatz ermöglicht es Robotikplattformen, über erste Einsatzphasen hinaus zu einer skalierbaren, kosteneffizienten Produktion zu gelangen und die Systemleistung an die wirtschaftlichen Gegebenheiten eines großflottenweiten Einsatzes anzupassen. 

Kostenoptimierung

Mit dem Wachstum der Flotten wandelt sich der Kostendruck von einem nebensächlichen Aspekt zu einem zentralen Hemmfaktor. Architekturen, die auf teure Sensoren und Allzweck-Rechenplattformen setzen, lassen sich nur schwer wirtschaftlich skalieren, insbesondere in Märkten mit starkem Wettbewerb. Dies führt zu einem Wendepunkt: Systeme, die für den Proof-of-Concept optimiert sind, müssen sich zu Systemen weiterentwickeln, die auf Produktionseffizienz ausgelegt sind.

In Branchen mit hohen Stückzahlen wie der Automobilindustrie hat dieser Wandel bereits zu einer Verlagerung hin zu Sensor- und Rechenkonfigurationen geführt, die Leistung und Kosten in großem Maßstab in Einklang bringen – wobei Ansätze bevorzugt werden, die die Abhängigkeit von kostenintensiven Komponenten minimieren und gleichzeitig die Robustheit gewährleisten.

Hier kommt es auf eine andere Designphilosophie an. Durch die Nutzung von Komponenten und Architekturen, die für Bereiche mit hohen Stückzahlen entwickelt wurden, können Robotersysteme von Skaleneffekten profitieren. So bieten beispielsweise Sensoren und Rechenplattformen, die im Automobilmaßstab hergestellt werden, erhebliche Kostenvorteile gegenüber spezialisierten Robotikkomponenten, ohne dass dabei die Leistung beeinträchtigt wird, wenn sie mit einer effektiven Sensorfusion und KI-gestützter Wahrnehmung kombiniert werden. In diesem Zusammenhang wird KI selektiv eingesetzt – sie ergänzt traditionelle Methoden dort, wo dies zur Verbesserung der Robustheit und Abdeckung erforderlich ist, und dient nicht als Pauschallösung. Dieser Ansatz ermöglicht es Robotikplattformen, über erste Einsatzphasen hinaus zu einer skalierbaren, kosteneffizienten Produktion zu gelangen und die Systemleistung an die wirtschaftlichen Gegebenheiten eines großflottenweiten Einsatzes anzupassen. 

Resilienz der Lieferkette

Unternehmen sollten mindestens auf Transparenz bis zur dritten Ebene bestehen, die über die direkten Lieferanten hinaus Einblicke in die Unterlieferanten und Rohstofflieferanten gewährt, wo viele der größten Risiken ihren Ursprung haben. Durch eine derart detaillierte Abbildung der Lieferkette können Unternehmen versteckte Abhängigkeiten, geografische Konzentrationen und einzelne Schwachstellen identifizieren, die andernfalls unlösbare, nicht nachvollziehbare Probleme bleiben würden.

Diese Transparenz ermöglicht eine frühzeitigere Erkennung von Störungsrisiken, eine glaubwürdigere Sorgfaltspflicht in Bezug auf Menschenrechte und Umwelt sowie fundiertere Entscheidungen hinsichtlich Beschaffung und Geschäftskontinuität. In der Praxis schafft die Transparenz auf Tier-3-Ebene ein entscheidendes Gleichgewicht: Sie ist tiefgreifend genug, um wesentliche operative, regulatorische und Reputationsrisiken aufzudecken, bleibt dabei aber praktikabel, sodass sie aufrechterhalten und entsprechend darauf reagiert werden kann. Für Kunden bedeutet dies eine höhere Widerstandsfähigkeit, eine schnellere Reaktion auf unerwartete Ereignisse und ein größeres Vertrauen darin, dass Entscheidungen zur Lieferkette auf einer realistischen Einschätzung der tatsächlichen Waren- und Materialflüsse basieren.

Ausblick

Von der Robustheit der Marsrover der 1970er Jahre bis hin zur beeindruckenden Leistungsfähigkeit moderner Humanoide – Roboter sind auf Technologien angewiesen, die von Echtzeit-Betriebssystemen über intelligente Wahrnehmung bis hin zu grundlegender Anschlusshardware reichen. Für den Erfolg ist ein vertrauenswürdiger Technologiepartner erforderlich, der über nachgewiesene Erfahrung in der Entwicklung missionskritischer Produkte und Systeme verfügt, sich in regulierten Märkten auskennt und in der Lage ist, Produkte selbst zu zertifizieren, um Testzeiten und bürokratischen Aufwand zu reduzieren.

Die Skalierung von Robotiksystemen erfordert einen Wandel von eng gekoppelten, prototypengesteuerten Architekturen hin zu Plattformen, die Modularität, standardisierte Schnittstellen und Lebenszyklusmanagement in großem Maßstab unterstützen. Zudem sind Erfahrungen im Umgang mit den praktischen Herausforderungen des Einsatzes erforderlich – thermische Einschränkungen, Energiemanagement, Umweltbeständigkeit und Systemvalidierung unter realen Bedingungen. Unternehmen, denen die Skalierung gelingt, sind diejenigen, die diese Aspekte frühzeitig integrieren können, anstatt sie erst nach der ersten Inbetriebnahme nachzurüsten. Durch die Anwendung von Erkenntnissen aus der Serienfertigung in der Automobilindustrie – wo Zuverlässigkeit, Kosten und Leistung über Millionen von Einheiten hinweg ausgewogen sein müssen – können Robotikunternehmen den Schritt von Proof-of-Concept-Systemen hin zu industriellen Einsatzlösungen vollziehen. Dieser Ansatz beschleunigt nicht nur die Markteinführung, sondern schafft auch eine Grundlage für kontinuierliche Verbesserung und stellt sicher, dass sich Robotikplattformen parallel zu den fortschreitenden KI-Fähigkeiten und den immer komplexer werdenden betrieblichen Anforderungen weiterentwickeln können.

Insgesamt verschafft Aptivs fundiertes Fachwissen in den Bereichen Hardware-Integration nach Automobilstandard, sicherheitskritische Software und groß angelegte Implementierungen dem Unternehmen eine einzigartige Position an der Schnittstelle zwischen SDVs und Robotik. Anstatt getrennter Bereiche stellen diese Branchen ein Kontinuum der physischen KI dar – eines, in dem sich auf der Straße bewährte Erkenntnisse direkt auf die Fertigung, das Lager und darüber hinaus übertragen lassen.


Die weltweite Nachfrage nach Robotik steigt rasant an. Die Anwendungsbereiche reichen von Industrierobotern bis hin zu Cobots, und aus autonome mobile Roboter für Humanoide, Es wird erwartet, dass der Markt wachsen wird von fast 50 Milliarden Dollar im Jahr 2025 auf über 100 Milliarden Dollar im Jahr 2030. Mit dieser rasanten Expansion gehen erhebliche Herausforderungen einher: effiziente Skalierung, Kostendämpfung, Integration komplexer Hardware und Software sowie die Aufrechterhaltung der Leistungsfähigkeit unter rauen, realen Einsatzbedingungen.

Die Automobilindustrie hat sich seit Jahrzehnten mit jeder dieser Herausforderungen auseinandergesetzt – auf globaler Ebene und unter strengen Sicherheits- und Zuverlässigkeitsanforderungen. Fahrzeuge werden so konstruiert, dass sie bei extremen Temperaturen, starken Vibrationen und unvorhersehbaren Bedingungen einwandfrei funktionieren und gleichzeitig über Millionen von Einheiten hinweg eine gleichbleibende Qualität gewährleisten. Diese Grundlage aus bewährten Architekturen, disziplinierter Technik und industrialisierten Lieferketten bietet ein erprobtes Modell für die Robotik.

Die Parallelen zwischen den beiden Branchen sind auffällig. Man denke nur an fortschrittliche Fahrerassistenzsysteme (ADAS), die mithilfe intelligenter Wahrnehmung es Fahrzeugen ermöglichen, sichere Entscheidungen in Echtzeit über die Fahrtroute zu treffen. Oder an die Hochleistungssteckverbinder, die eine zuverlässige Strom- und Datenübertragung zu diesen wichtigen Sensoren in anspruchsvollen Umgebungen gewährleisten. Oder die eingebetteten Echtzeit-Softwareplattformen, die die zunehmend KI-gestützten Anwendungen unterstützen, die diese Eingaben nutzen. In Kombination mit globaler Fertigungskapazität und einer starken Lieferkette können diese in der Automobilindustrie erprobten Fähigkeiten Robotikunternehmen dabei helfen, die Industrialisierung zu beschleunigen und optimierte Systeme sicher einzusetzen.

Herausforderungen in der Robotikbranche

Frühe Robotikprogramme waren in der Regel maßgeschneiderte Systeme, bei denen Ingenieure Recheneinheiten, Sensoren, Stromverteilungssysteme, Softwaremodule und Sicherheitsmechanismen Stück für Stück integrierten. Dieser Ansatz ermöglichte zwar Innovationen, doch Elemente, die in ersten Versuchen gut funktionierten, konnten sich angesichts der Leistungsanforderungen in der Praxis als anfällig erweisen. Die Systeme ließen sich nur schwer und kostspielig skalieren, waren schwierig zu warten und nicht immer robust genug für eine lange Lebensdauer.

Heute führen verschiedene Anforderungen dazu, dass sich die Branche in Richtung einer robusteren, standardisierten Architektur entwickelt:

  • Modulare, skalierbare Plattformen
    Unternehmen aus Branchen wie Logistik, Fertigung, Gesundheitswesen und Mobilität möchten ganze Roboterflotten einsetzen und nicht nur einzelne Prototypen. Dies erfordert standardisierte Schichten, die produktlinienübergreifend wiederverwendet werden können.
  • Intelligente Wahrnehmungssysteme  
    Roboter sind nicht nur auf robuste Sensoren angewiesen, sondern auch auf Deep Learning, Multisensor-Fusion und Echtzeit-Inferenz, die auf KI und maschinellem Lernen basieren und es ihnen ermöglichen, ihre Umgebung zu verstehen. Diese Arbeitslasten erfordern hohe Rechenleistung, effizienten Datentransport und eine konsequente Systemoptimierung.
  • Robuste elektrische Systeme
    Roboter benötigen Energieversorgungs- und Datenarchitekturen, die auch unter rauen Umgebungsbedingungen standhalten und über lange Zeiträume hinweg zuverlässig funktionieren.
  • Sicherheit und gesetzliche Anforderungen
    Da Roboter immer näher am Menschen eingesetzt werden, gewinnen funktionale Sicherheit, Redundanz, Cybersicherheit und Zertifizierungsrahmen zunehmend an Bedeutung. Diese Aspekte lassen sich nicht nachträglich anfügen – sie müssen bereits bei der Konzeption berücksichtigt werden.

All diese Anforderungen wurden in der Automobilindustrie berücksichtigt, insbesondere im Zuge der Entwicklung hin zu Fahrzeugen, die zunehmend softwaregesteuert sind. Zusammengenommen bilden diese Elemente eine Plattform – eine Plattform, die die Hardware- und Software-Grundlage bereitstellt, auf der Erstausrüster differenzierte und innovative Anwendungen entwickeln können.

Software-Stiftung

Software-definierte Fahrzeuge (SDVs) und moderne Robotik basieren auf demselben grundlegenden Technologie-Stack. Beide Bereiche stützen sich auf eng integrierte Kombinationen aus Hardware, Software und Kommunikationsprotokollen – darunter Echtzeitbetriebssysteme (RTOS), Middleware, Edge-Intelligenz und physische Komponenten wie Sensoren, Aktoren und hochzuverlässige Steckverbinder. Diese gemeinsamen Bausteine bilden das Rückgrat der physischen KI.

SDVs sind im Grunde hochentwickelte mobile Roboter: Sie müssen ihre Umgebung wahrnehmen, Entscheidungen in Echtzeit treffen und präzise physische Aktionen ausführen – und das alles unter strengen Vorgaben hinsichtlich Sicherheit, Determinismus und Zuverlässigkeit. Genau diese Anforderungen gelten für Robotikanwendungen in allen Branchen, von der Fertigung über die Logistik bis hin zur Servicerobotik.

Da diese Systeme direkt mit der physischen Welt interagieren, sind sie auf deterministische Echtzeitbetriebssysteme (RTOS) angewiesen, um eine vorhersehbare Leistung zu gewährleisten. Der Determinismus ermöglicht eine koordinierte Bewegungssteuerung, eine präzise Sensorfusion und eine sofortige Reaktion auf sicherheitskritische Ereignisse wie die Erkennung von Hindernissen oder Not-Aus-Situationen.

Als herausragendes Beispiel für ein „praxiserprobtes“ RTOS wird VxWorks seit dem Pathfinder-Lander von 1997 bei Marsmissionen eingesetzt und hat seitdem zahlreiche Rover und Raumfahrzeuge gesteuert. Seine bewährte Zuverlässigkeit hat dazu geführt, dass es auch Jahrzehnte später noch genutzt wird, unter anderem als ein zentrales Echtzeitbetriebssystem in kritischen Teilsystemen der Artemis-II-Mission der NASA bemannte Mission. Dieselben RTOS-Prinzipien, die einen zuverlässigen Betrieb im Weltraum ermöglichen, bilden auch die Grundlage für eine sichere, deterministische Leistung in SDVs – und zunehmend auch in Robotersystemen der nächsten Generation.

Für übergeordnete Funktionen wie Wahrnehmung, KI-Verarbeitung und Systemintegration kann Linux sehr effektiv sein. So nutzt beispielsweise der MOTOMAN NEXT-Roboter von Yaskawa Wind River Linux, um KI-gesteuerte Wahrnehmung und adaptives Verhalten in der industriellen Automatisierung zu unterstützen. Wind River Linux basiert auf Yocto und ermöglicht es Teams, ein minimales, hardwarespezifisches Betriebssystem maßzuschneidern und dabei langfristigen Support sowie Sicherheitsupdates zu gewährleisten. Es lässt sich gut mit Frameworks wie ROS 2 kombinieren und wird häufig eingesetzt, um neben Echtzeitsteuerungssystemen auch Nicht-Echtzeit-Workloads – wie Planung, Datenverarbeitung und Konnektivität – auszuführen.


Automotive Technologies for AMRs

Abb. 1 Automobiltechnologien für AMRs


Wahrnehmung und Daten

Die Robotikbranche tritt nun in eine Phase ein, die die Automobilindustrie bereits durchlaufen hat: den Übergang von bahnbrechenden Fähigkeiten hin zu zuverlässiger, skalierbarer Leistung. Nirgendwo ist dies entscheidender als im Bereich der Wahrnehmung. In beiden Branchen bildet die Wahrnehmung die grundlegende Ebene – sie versorgt alle nachgelagerten Funktionen, von der Bewegungsplanung bis hin zur Aktuierung. Die Automobilindustrie hat gezeigt, dass es bei einer robusten Wahrnehmung nicht nur darum geht, die Umgebung zu erfassen, sondern auch darum, Daten zu strukturieren, zu validieren und zu verwerten, damit Maschinen unter Unsicherheit sichere Entscheidungen in Echtzeit treffen können.

Jahrzehntelange Investitionen in Wahrnehmungssysteme für Kraftfahrzeuge bieten einen klaren Leitfaden. Fortschrittliche Fahrerassistenzsysteme und Plattformen für autonomes Fahren stützen sich auf multimodale Sensorfusion, um ein redundantes, äußerst zuverlässiges Verständnis der Umgebung zu schaffen. Die entscheidende Erkenntnis für die Robotik lautet, dass keine einzelne Sensormodalität ausreicht. Die Optimierung erfordert eng integrierte Architekturen zur Sensorfusion, in denen sich ergänzende Datenströme synchronisiert, mit Zeitstempeln versehen und über einheitliche Wahrnehmungspipelines verarbeitet werden, um Unsicherheiten zu reduzieren und ein deterministisches Verhalten zu ermöglichen.

Ebenso wichtig ist der Datenlebenszyklus im Zusammenhang mit der Wahrnehmung. In der Automobilbranche wird die Leistungsfähigkeit der Wahrnehmung kontinuierlich durch groß angelegte Datenerfassungs-, Annotations- und Modelltrainings-Pipelines verbessert. Durch die Implementierung von Closed-Loop-Datenarchitekturen – bei denen Betriebsdaten systematisch in die Entwicklung zurückgeführt werden – können sich Robotersysteme von reaktiven Maschinen zu adaptiven Lernsystemen weiterentwickeln.

Sicherheit entsteht dort, wo Wahrnehmung, Daten und Architektur zusammenlaufen. Die Automobilindustrie hat strenge Prozesse zur funktionalen Sicherheit (wie ISO 26262) etabliert, die nicht nur eine genaue Wahrnehmung, sondern auch eine vorhersehbare Systemreaktion unter Fehlerbedingungen erfordern. Ein geeigneter Ansatz sollte Redundanz sowohl auf der Hardware- als auch auf der Softwareebene integrieren – verschiedene Sensortypen, unabhängige Verarbeitungspfade und Ausweichstrategien –, um eine sanfte Leistungsminderung anstelle eines katastrophalen Ausfalls zu gewährleisten. Für Robotik, die in dynamischen, von Menschen bevölkerten Umgebungen eingesetzt wird, ist dieses Modell unerlässlich.

Schließlich wird die Optimierung in der Robotik von der Plattformisierung abhängen – also der Fähigkeit, Wahrnehmungsfunktionen in verschiedenen Anwendungen einzusetzen, ohne den Stack jedes Mal neu entwickeln zu müssen. Die Automobilbranche hat bereits den Schritt hin zu zentralisierten Rechen- und softwaredefinierten Architekturen vollzogen, bei denen Wahrnehmungsalgorithmen auf skalierbaren, leistungsstarken Rechenplattformen mit standardisierten Schnittstellen laufen. Für die Robotik bedeutet die Übernahme ähnlicher Prinzipien eine Entkopplung der Wahrnehmungssoftware von den Hardwarekonfigurationen, was einen schnellen Einsatz auf einer Vielzahl von Geräten ermöglicht.

Hochleistungssteckverbinder

Für Automobilhersteller sind Steckverbinder hochtechnisierte und dennoch relativ kostengünstige Komponenten – sie werden in großem Maßstab hergestellt und sind auf Kosteneffizienz optimiert, ohne dabei Abstriche bei der Leistung zu machen. Diese Balance aus Robustheit und Erschwinglichkeit hat Steckverbinder in Automobilqualität für Branchen zunehmend attraktiv gemacht, die nach zuverlässigen Lösungen suchen, ohne die Kosten für maßgeschneiderte Konstruktionen auf sich nehmen zu müssen.

Im Kern müssen Steckverbinder einen grundlegenden technischen Zielkonflikt lösen: Sie müssen auch bei anhaltenden Vibrationen und Umgebungsbelastungen einen sicheren Sitz gewährleisten und gleichzeitig die Wartungsfreundlichkeit gewährleisten. In der Automobiltechnik wird dies durch Merkmale wie sekundäre Sicherungsmechanismen erreicht – redundante Verriegelungssysteme, die die Verbindungsintegrität auch unter mechanischer Belastung gewährleisten. Diese Leistungsanforderungen werden in großem Maßstab konsequent erfüllt.

Im Zuge der Weiterentwicklung der Fahrzeugelektronik sind Steckverbinder zu einem integralen Bestandteil von Hochgeschwindigkeits-Datenökosystemen geworden. Sie unterstützen mittlerweile Kommunikationsprotokolle wie CAN und zunehmend auch Automotive-Ethernet (einschließlich Single-Pair-Ethernet) und ermöglichen so die zuverlässige Übertragung sowohl von Strom als auch von Daten mit hoher Bandbreite innerhalb komplexer verteilter Architekturen. Der Kostendruck hat die Materialinnovation weiter vorangetrieben, wobei weit verbreitete, gut herstellbare Materialien gegenüber spezialisierten Alternativen bevorzugt werden.

Standards wie die von USCAR entwickelten haben diese Entwicklung vorangetrieben und legen den Schwerpunkt auf Interoperabilität, Langlebigkeit und Datenintegrität. Ihre zunehmende Verbreitung in der Robotik und der industriellen Automatisierung spiegelt einen allgemeinen Trend hin zu bewährten, branchenübergreifenden Architekturen wider.

Für Roboterhersteller sind die Auswirkungen erheblich. Die Nutzung der Ökosysteme für Automobilsteckverbinder ermöglicht schnellere Entwicklungszyklen, geringere Qualifizierungsrisiken und den Zugang zu ausgereiften globalen Lieferketten. Dies wiederum unterstützt die Skalierung der Produktion – den Übergang von Kleinserienfertigung zu wiederholbarer Großserienfertigung mit konstanter Qualität und Kostenkontrolle. Durch den Einsatz von in der Automobilindustrie bewährten Komponenten und Standards können Robotikunternehmen die Industrialisierung beschleunigen und gleichzeitig die für den Einsatz in der Praxis erforderliche Zuverlässigkeit gewährleisten.  

Umfang und Lieferkette

Damit ein Unternehmen vorankommt, ist es von entscheidender Bedeutung, die Lücke zwischen Prototyp und Serienproduktion zu schließen. Um dies erfolgreich zu bewältigen, bedarf es eines Partners, der sowohl Kostenoptimierung als auch eine robuste Lieferkette gewährleisten kann. Ein echter Skalierbarkeitspartner sollte den aktuellen Anforderungen gerecht werden und in der Lage sein, zukünftige Expansionen zu unterstützen, damit das Wachstum ungehindert voranschreiten kann.

Unternehmen wie Aptiv, die seit jeher die Automobilindustrie beliefern, verfügen über gut etablierte Kapazitäten in Form von Sachanlagen, die genutzt werden können, um den aktuellen und prognostizierten Wachstumsbedarf zu decken. Dies minimiert den Bedarf an zusätzlichen Investitionen, senkt das Risiko und bringt inhärente Kostenvorteile mit sich.

Mit dem Wachstum der Flotten wandelt sich der Kostendruck von einem nebensächlichen Aspekt zu einem zentralen Hemmfaktor. Architekturen, die auf teure Sensoren und Allzweck-Rechenplattformen setzen, lassen sich nur schwer wirtschaftlich skalieren, insbesondere in Märkten mit starkem Wettbewerb. Dies führt zu einem Wendepunkt: Systeme, die für den Proof-of-Concept optimiert sind, müssen sich zu Systemen weiterentwickeln, die auf Produktionseffizienz ausgelegt sind.

In Branchen mit hohen Stückzahlen wie der Automobilindustrie hat dieser Wandel bereits zu einer Verlagerung hin zu Sensor- und Rechenkonfigurationen geführt, die Leistung und Kosten in großem Maßstab in Einklang bringen – wobei Ansätze bevorzugt werden, die die Abhängigkeit von kostenintensiven Komponenten minimieren und gleichzeitig die Robustheit gewährleisten.

Hier kommt es auf eine andere Designphilosophie an. Durch die Nutzung von Komponenten und Architekturen, die für Bereiche mit hohen Stückzahlen entwickelt wurden, können Robotersysteme von Skaleneffekten profitieren. So bieten beispielsweise Sensoren und Rechenplattformen, die im Automobilmaßstab hergestellt werden, erhebliche Kostenvorteile gegenüber spezialisierten Robotikkomponenten, ohne dass dabei die Leistung beeinträchtigt wird, wenn sie mit einer effektiven Sensorfusion und KI-gestützter Wahrnehmung kombiniert werden. In diesem Zusammenhang wird KI selektiv eingesetzt – sie ergänzt traditionelle Methoden dort, wo dies zur Verbesserung der Robustheit und Abdeckung erforderlich ist, und dient nicht als Pauschallösung. Dieser Ansatz ermöglicht es Robotikplattformen, über erste Einsatzphasen hinaus zu einer skalierbaren, kosteneffizienten Produktion zu gelangen und die Systemleistung an die wirtschaftlichen Gegebenheiten eines großflottenweiten Einsatzes anzupassen. 

Kostenoptimierung

Mit dem Wachstum der Flotten wandelt sich der Kostendruck von einem nebensächlichen Aspekt zu einem zentralen Hemmfaktor. Architekturen, die auf teure Sensoren und Allzweck-Rechenplattformen setzen, lassen sich nur schwer wirtschaftlich skalieren, insbesondere in Märkten mit starkem Wettbewerb. Dies führt zu einem Wendepunkt: Systeme, die für den Proof-of-Concept optimiert sind, müssen sich zu Systemen weiterentwickeln, die auf Produktionseffizienz ausgelegt sind.

In Branchen mit hohen Stückzahlen wie der Automobilindustrie hat dieser Wandel bereits zu einer Verlagerung hin zu Sensor- und Rechenkonfigurationen geführt, die Leistung und Kosten in großem Maßstab in Einklang bringen – wobei Ansätze bevorzugt werden, die die Abhängigkeit von kostenintensiven Komponenten minimieren und gleichzeitig die Robustheit gewährleisten.

Hier kommt es auf eine andere Designphilosophie an. Durch die Nutzung von Komponenten und Architekturen, die für Bereiche mit hohen Stückzahlen entwickelt wurden, können Robotersysteme von Skaleneffekten profitieren. So bieten beispielsweise Sensoren und Rechenplattformen, die im Automobilmaßstab hergestellt werden, erhebliche Kostenvorteile gegenüber spezialisierten Robotikkomponenten, ohne dass dabei die Leistung beeinträchtigt wird, wenn sie mit einer effektiven Sensorfusion und KI-gestützter Wahrnehmung kombiniert werden. In diesem Zusammenhang wird KI selektiv eingesetzt – sie ergänzt traditionelle Methoden dort, wo dies zur Verbesserung der Robustheit und Abdeckung erforderlich ist, und dient nicht als Pauschallösung. Dieser Ansatz ermöglicht es Robotikplattformen, über erste Einsatzphasen hinaus zu einer skalierbaren, kosteneffizienten Produktion zu gelangen und die Systemleistung an die wirtschaftlichen Gegebenheiten eines großflottenweiten Einsatzes anzupassen. 

Resilienz der Lieferkette

Unternehmen sollten mindestens auf Transparenz bis zur dritten Ebene bestehen, die über die direkten Lieferanten hinaus Einblicke in die Unterlieferanten und Rohstofflieferanten gewährt, wo viele der größten Risiken ihren Ursprung haben. Durch eine derart detaillierte Abbildung der Lieferkette können Unternehmen versteckte Abhängigkeiten, geografische Konzentrationen und einzelne Schwachstellen identifizieren, die andernfalls unlösbare, nicht nachvollziehbare Probleme bleiben würden.

Diese Transparenz ermöglicht eine frühzeitigere Erkennung von Störungsrisiken, eine glaubwürdigere Sorgfaltspflicht in Bezug auf Menschenrechte und Umwelt sowie fundiertere Entscheidungen hinsichtlich Beschaffung und Geschäftskontinuität. In der Praxis schafft die Transparenz auf Tier-3-Ebene ein entscheidendes Gleichgewicht: Sie ist tiefgreifend genug, um wesentliche operative, regulatorische und Reputationsrisiken aufzudecken, bleibt dabei aber praktikabel, sodass sie aufrechterhalten und entsprechend darauf reagiert werden kann. Für Kunden bedeutet dies eine höhere Widerstandsfähigkeit, eine schnellere Reaktion auf unerwartete Ereignisse und ein größeres Vertrauen darin, dass Entscheidungen zur Lieferkette auf einer realistischen Einschätzung der tatsächlichen Waren- und Materialflüsse basieren.

Ausblick

Von der Robustheit der Marsrover der 1970er Jahre bis hin zur beeindruckenden Leistungsfähigkeit moderner Humanoide – Roboter sind auf Technologien angewiesen, die von Echtzeit-Betriebssystemen über intelligente Wahrnehmung bis hin zu grundlegender Anschlusshardware reichen. Für den Erfolg ist ein vertrauenswürdiger Technologiepartner erforderlich, der über nachgewiesene Erfahrung in der Entwicklung missionskritischer Produkte und Systeme verfügt, sich in regulierten Märkten auskennt und in der Lage ist, Produkte selbst zu zertifizieren, um Testzeiten und bürokratischen Aufwand zu reduzieren.

Die Skalierung von Robotiksystemen erfordert einen Wandel von eng gekoppelten, prototypengesteuerten Architekturen hin zu Plattformen, die Modularität, standardisierte Schnittstellen und Lebenszyklusmanagement in großem Maßstab unterstützen. Zudem sind Erfahrungen im Umgang mit den praktischen Herausforderungen des Einsatzes erforderlich – thermische Einschränkungen, Energiemanagement, Umweltbeständigkeit und Systemvalidierung unter realen Bedingungen. Unternehmen, denen die Skalierung gelingt, sind diejenigen, die diese Aspekte frühzeitig integrieren können, anstatt sie erst nach der ersten Inbetriebnahme nachzurüsten. Durch die Anwendung von Erkenntnissen aus der Serienfertigung in der Automobilindustrie – wo Zuverlässigkeit, Kosten und Leistung über Millionen von Einheiten hinweg ausgewogen sein müssen – können Robotikunternehmen den Schritt von Proof-of-Concept-Systemen hin zu industriellen Einsatzlösungen vollziehen. Dieser Ansatz beschleunigt nicht nur die Markteinführung, sondern schafft auch eine Grundlage für kontinuierliche Verbesserung und stellt sicher, dass sich Robotikplattformen parallel zu den fortschreitenden KI-Fähigkeiten und den immer komplexer werdenden betrieblichen Anforderungen weiterentwickeln können.

Insgesamt verschafft Aptivs fundiertes Fachwissen in den Bereichen Hardware-Integration nach Automobilstandard, sicherheitskritische Software und groß angelegte Implementierungen dem Unternehmen eine einzigartige Position an der Schnittstelle zwischen SDVs und Robotik. Anstatt getrennter Bereiche stellen diese Branchen ein Kontinuum der physischen KI dar – eines, in dem sich auf der Straße bewährte Erkenntnisse direkt auf die Fertigung, das Lager und darüber hinaus übertragen lassen.


Karriere


Gestalten Sie die Zukunft der Mobilität. Kommen Sie in unser Team und helfen Sie mit, Fahrzeuge zu entwickeln, die sicherer, umweltfreundlicher und besser vernetzt sind.

Verwandte Jobs anzeigen
Alle Anhänge (1)