
自動車産業からロボット工学が学ぶべき教訓
ロボット技術に対する世界的な需要が急増している。その用途は産業用ロボットからコボット、および自律走行ロボット ヒューマノイドに対して、市場は拡大すると見込まれている 2025年の約500億ドルから、2030年には1,000億ドル以上に拡大する見込みです。こうした急速な拡大に伴い、効率的なスケールアップ、コスト抑制、複雑なハードウェアとソフトウェアの統合、そして過酷な実環境下でのパフォーマンス維持といった、重大な課題が生じています。
自動車業界は、数十年にわたり、世界規模で、かつ厳格な安全性および信頼性の要件の下、こうした課題の一つひとつに取り組んできました。自動車は、極端な温度や激しい振動、予測不可能な状況下でも性能を発揮できるよう設計されており、数百万台に及ぶ生産においても一貫した品質が確保されています。検証済みのアーキテクチャ、厳格なエンジニアリング、そして産業化されたサプライチェーンというこの基盤は、ロボティクスにとって実証済みのモデルとなっています。
この2つの業界の類似点は驚くほど顕著です。例えば、高度運転支援システム(ADAS)は、インテリジェントな知覚機能を活用し、車両が走行経路について安全かつリアルタイムで判断を下せるようにしています。また、過酷な環境下でも重要なセンサーへの電力やデータの伝送を確実に保証する高性能コネクタも挙げられます。 さらに、これらの入力情報を活用し、AIの活用がますます進むアプリケーションを支えるリアルタイムの組み込みソフトウェアプラットフォームも挙げられます。世界規模の製造体制と強固なサプライチェーンと相まって、自動車業界で鍛え上げられたこれらの能力は、ロボット企業が産業化を加速させ、自信を持って最適化されたシステムを展開する一助となるでしょう。
ロボット産業が直面する課題
初期のロボット工学プログラムは、通常、エンジニアが演算ユニット、センサー、配電システム、ソフトウェアモジュール、安全機構を一つずつ組み込んでいく特注システムでした。このアプローチはイノベーションを可能にした一方で、初期の試験では良好に機能していた要素も、実環境での性能要件に直面するとその脆弱さが露呈することがありました。 システムの拡張は困難でコストもかかり、保守も難しく、長期間の使用に耐えるだけの堅牢性を常に備えているとは限らなかった。
今日、いくつかの要件が、この分野をより堅牢で標準化されたアーキテクチャへと導いています:
- モジュール式で拡張性の高いプラットフォーム
物流、製造、医療、モビリティなどの業界の企業は、個別の試験運用ではなく、ロボットのフリートを導入したいと考えています。そのためには、製品ラインをまたいで再利用可能な標準化されたレイヤーが必要となります。 - インテリジェント知覚システム
ロボットは、堅牢なセンサーだけでなく、AIや機械学習によって駆動されるディープラーニング、マルチセンサー融合、リアルタイム推論にも依存しており、これらによって周囲の世界を理解しています。こうしたワークロードには、高性能な演算処理、効率的なデータ転送、そして綿密なシステム最適化が求められます。 - 堅牢な電気システム
ロボットには、過酷な環境条件下でも耐えうる、かつ長期間にわたり信頼性を維持できる電力およびデータアーキテクチャが必要である。 - 安全、セキュリティおよび規制要件
ロボットが人々の身近で稼働するようになるにつれ、機能安全、冗長性、サイバーセキュリティ、そして認証の枠組みが不可欠となります。これらは後付けで追加できるものではなく、設計段階から組み込まれていなければなりません。
自動車業界では、特にソフトウェア主導型の車両への移行が進むにつれ、こうした要件のすべてに対応が進められてきました。これらの要素が一体となってプラットフォームを形成しており、OEM各社は、このプラットフォームが提供するハードウェアおよびソフトウェアの基盤を活用して、差別化を図り、革新的なアプリケーションを構築することが可能になります。
ソフトウェア財団
ソフトウェア定義車両(SDV)と最新のロボティクスは、同じ基盤となる技術スタックの上に構築されています。 どちらの分野も、ハードウェア、ソフトウェア、通信プロトコルの緊密に統合された組み合わせに依存しており、その範囲はリアルタイムオペレーティングシステム(RTOS)、ミドルウェア、エッジインテリジェンス、さらにはセンサー、アクチュエータ、高信頼性コネクタなどの物理コンポーネントにまで及びます。こうした共通の構成要素が、フィジカルAIの基盤を形成しています。
SDVは、実質的に極めて高度な移動型ロボットである。SDVは、安全、決定性、信頼性に関する厳格な制約の下で、周囲の環境を認識し、リアルタイムで意思決定を行い、正確な物理的動作を実行しなければならない。こうした要件は、製造業から物流、サービスロボットに至るまで、あらゆる業界におけるロボット工学の応用分野に共通して求められるものである。
これらのシステムは物理世界と直接相互作用するため、予測可能な性能を保証するために、決定論的なリアルタイムOS(RTOS)に依存しています。決定論性により、協調的なモーション制御、正確なセンサーフュージョン、および障害物の検出や緊急停止といった安全上重要な事象への即時の対応が可能になります。
「実戦検証済み」のRTOSの代表的な例として、VxWorksは1997年の「パスファインダー」着陸機以来、火星探査ミッションで採用され、それ以来、数多くのローバーや宇宙船を支えてきました。その実証済みの信頼性により、数十年経った現在も引き続き採用されており、その用途には以下が含まれます。NASAのアルテミスIIミッションの重要サブシステムに採用されている主要なRTOS 有人ミッション。宇宙空間での信頼性の高い運用を可能にするRTOSの原則は、SDVにおける安全で決定論的な性能の基盤ともなっており、さらに次世代のロボットシステムにおいてもその重要性を増しています。
知覚、AI処理、システム統合といった高レベルの機能においては、Linuxが非常に有効です。 例えば、安川電機のロボット「MOTOMAN NEXT」は、Wind River Linuxを採用し、産業オートメーションにおけるAI駆動型の知覚機能や適応型動作をサポートしています。Yoctoを基盤とするWind River Linuxにより、開発チームは、長期サポートとセキュリティアップデートを維持しつつ、ハードウェアに特化した最小限のOSをカスタマイズすることができます。 ROS 2 などのフレームワークとの相性も良く、リアルタイム制御システムと並行して、計画、データ処理、接続性などの非リアルタイムのワークロードをホストするために広く使用されています。
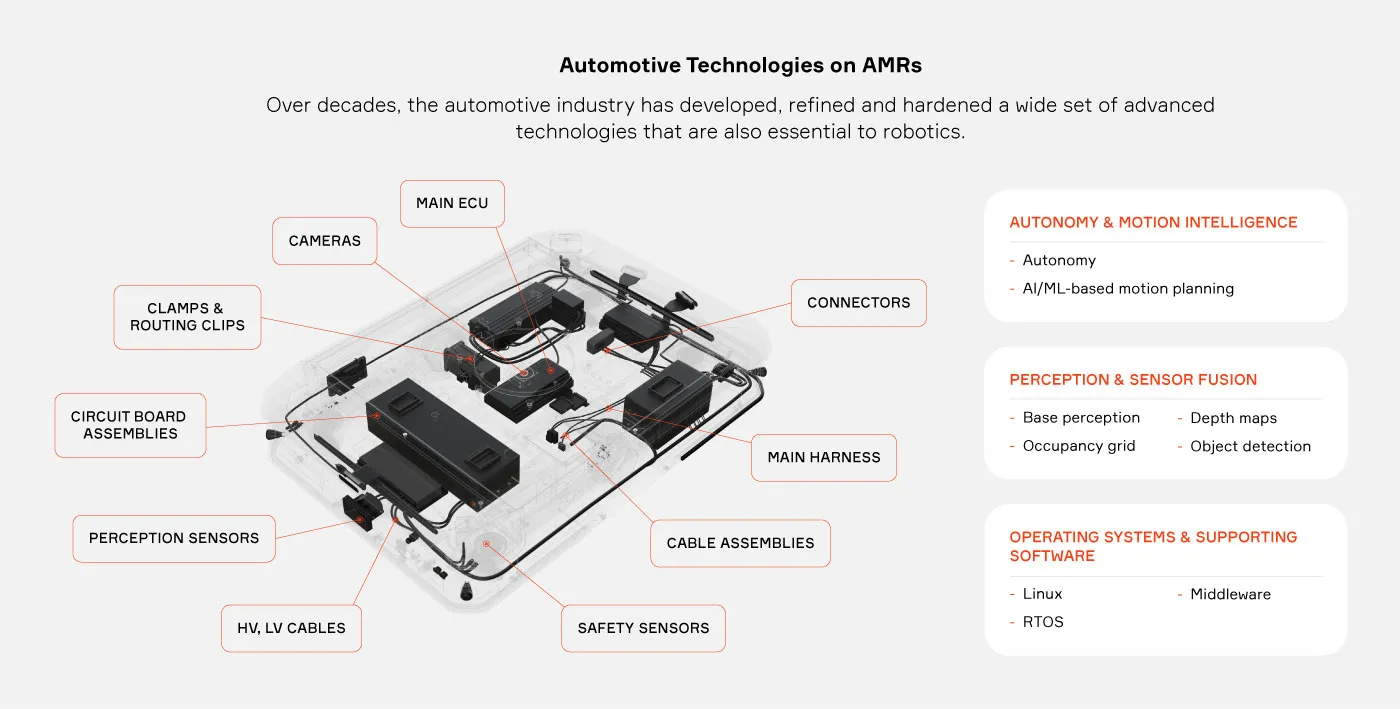
図1AMR向け自動車技術
認識とデータ
ロボット産業は 、自動車業界がすでに経験してきた段階、すなわち 画期的な機能から、信頼性が高く拡張性のある性能への移行期に差し掛かっています。 この点が最も重要となるのが、知覚の分野です。両業界において、 知覚は基盤となる層であり、 動作計画からアクチュエーションに至るまで、あらゆる下流機能に情報を供給する。自動車業界は、堅牢な 知覚とは単に環境を感知することだけでなく、 不確実性の下でも機械が安全かつリアルタイムな意思決定を行えるよう、 データを構造化し、検証し、運用可能にすることでもあることを実証してきた。
自動車用知覚システムへの数十年にわたる 投資は、明確な青写真を示しています。先進 運転支援システムや自動運転プラットフォームは、マルチモーダルな センサーフュージョンに依存して、環境に対する冗長性のある、信頼性の高い 理解を構築しています。ロボット工学にとって重要な教訓は、単一のセンサー方式 だけでは不十分であるということです。 最適化には、緊密に統合されたセンサーフュージョン アーキテクチャが必要であり、そこでは相互に補完し合うデータストリームが同期され、タイムスタンプが 付与され、統一された知覚パイプラインを通じて処理されることで、不確実性を低減し、 決定論的な挙動を実現する。
同様に 重要なのが、知覚を取り巻くデータのライフサイクルです。 自動車業界では、 大規模なデータ 収集、アノテーション、およびモデル学習のパイプラインを通じて、知覚性能が継続的に向上しています。運用データを体系的に 開発プロセスにフィードバックする「閉ループ型データアーキテクチャ」を導入することで、 ロボットシステムは、単に反応するだけの機械から、 適応型学習システムへと進化することができます。
安全性とは、 知覚、データ、アーキテクチャが融合する領域です。自動車業界では、 厳格な機能安全プロセス(ISO 26262など)が確立されており、これには 正確な知覚だけでなく、故障時においても予測可能なシステム応答が 求められます。 適切なアプローチとは、ハードウェア およびソフトウェアの両レイヤーにおいて冗長性——多様なセンサー方式、独立した処理経路、 およびフォールバック戦略——を統合し、致命的な故障ではなく 段階的な機能低下(グレイスフル・デグラデーション)を保証するものです。動的で人が存在する 環境下で動作するロボット工学にとって、このモデルは不可欠です。
最後に、 ロボティクスにおける最適化は、「プラットフォーム化」――つまり、 毎回スタックを一から作り直すことなく、多様なアプリケーションに 知覚機能を展開できる能力――にかかっている。 自動車業界ではすでに、集中型コンピューティングおよび ソフトウェア定義アーキテクチャへの移行が進んでおり、知覚アルゴリズムは、標準化されたインターフェースを備えたスケーラブルで高性能な コンピューティングプラットフォーム上で実行されています。ロボティクスにおいても、同様の 原則を採用することは、知覚ソフトウェアをハードウェア構成から切り離し、 多種多様なデバイスへの迅速な展開を可能にすることを意味します。
高性能コネクタ
自動車メーカーにとって、コネクタは高度な技術が投入されているにもかかわらず比較的安価な部品であり、大量生産され、性能を犠牲にすることなくコストが最適化されています。この堅牢性と手頃な価格のバランスにより、特注設計にかかるコストを避けつつ信頼性の高いソリューションを求める業界において、自動車用コネクタの需要はますます高まっています。
コネクタは、その本質において、持続的な振動や環境ストレス下でも確実な嵌合を維持しつつ、整備性を確保するという、工学上の根本的な課題を解決しなければなりません。自動車向けの設計では、二次的な保証機構――機械的負荷がかかった状況下でも接続の信頼性を確保する冗長なロックシステム――などの機能を通じて、この課題に対処しています。こうした性能要件は、大規模な生産においても一貫して満たされています。
車載エレクトロニクスの進化に伴い、コネクタは高速データエコシステムに不可欠な要素となっています。現在では、CANなどの通信プロトコルに加え、自動車用イーサネット(シングルペア・イーサネットを含む)への対応も拡大しており、複雑な分散型アーキテクチャ内での電力および高帯域幅データの信頼性の高い伝送を可能にしています。 コスト面での圧力により、材料の革新がさらに促進され、特殊な代替材料よりも、入手が容易で製造しやすい材料が優先されるようになっています。
USCARなどが策定した規格は、相互運用性、耐久性、データの完全性を重視することで、こうした進化を後押ししてきました。ロボット工学や産業オートメーション分野におけるこれらの規格の採用拡大は、実績のある業界横断的なアーキテクチャへの広範な移行を反映しています。
ロボットメーカーにとって、その影響は甚大です。自動車用コネクタのエコシステムを活用することで、設計サイクルの短縮、認定リスクの低減、そして成熟したグローバルサプライチェーンへのアクセスが可能になります。これにより、生産規模の拡大が促進され、少量生産から、一貫した品質とコスト管理のもとで繰り返し可能な大量生産へと移行することが可能になります。 自動車業界で実績のある部品や規格を採用することで、ロボットメーカーは、実環境での導入に求められる信頼性を維持しつつ、産業化を加速させることができます。
規模とサプライチェーン
企業が前進するためには、試作段階と量産段階のギャップを埋めることが極めて重要です。これを成功させるには、コストの最適化と強靭なサプライチェーンの両方を提供できるパートナーが必要です。真のスケーラビリティパートナーとは、現在のニーズを満たすだけでなく、将来の事業拡大も支援できる存在であり、それによって成長が妨げられることがないよう支えてくれるものです。
Aptivのように、従来から自動車業界に製品を供給してきた企業は、現在および将来予測される需要の増加に対応するために活用できる、不動産、工場、設備といった確立された生産能力を有しています。これにより、追加投資の必要性が最小限に抑えられ、リスクが低減され、本質的なコスト面での優位性がもたらされます。
車両台数が増加するにつれ、コスト面での圧力は「二次的な懸念事項」から「主要な制約要因」へと変化します。高価なセンサーや汎用コンピューティングプラットフォームに依存するアーキテクチャは、特に競争の激しい市場において、経済的にスケールアップすることが困難になります。これにより、転換点が生まれます。すなわち、概念実証(PoC)向けに最適化されたシステムは、生産効率を重視して設計されたシステムへと進化しなければならないのです。
自動車業界のような大量生産型産業では、この変革により、すでに大規模な環境において性能とコストのバランスを両立させるセンサーおよびコンピューティング構成への移行が進んでおり、堅牢性を維持しつつ、高コストな部品への依存を最小限に抑えるアプローチが重視されている。
ここで、異なる設計哲学が極めて重要になります。大量生産分野向けに開発されたコンポーネントやアーキテクチャを活用することで、ロボティクスシステムは規模の経済の恩恵を受けることができます。例えば、自動車業界規模で生産されるセンサーやコンピューティングプラットフォームは、効果的なセンサーフュージョンやAI駆動の知覚技術と組み合わせることで、性能を犠牲にすることなく、専用のロボティクスコンポーネントに比べて大幅なコスト面での優位性をもたらします。 このような文脈において、AIは画一的な解決策としてではなく、堅牢性やカバー範囲を向上させるために必要な箇所で従来の方法を補完する形で、選択的に適用されます。このアプローチにより、ロボットプラットフォームは初期導入の段階を超え、スケーラブルでコスト効率の高い量産へと移行し、システム性能を大規模なフリート展開という経済的現実と整合させることが可能になります。
コスト最適化
車両台数が増加するにつれ、コスト面での圧力は「二次的な懸念事項」から「主要な制約要因」へと変化します。高価なセンサーや汎用コンピューティングプラットフォームに依存するアーキテクチャは、特に競争の激しい市場において、経済的にスケールアップすることが困難になります。これにより、転換点が生まれます。すなわち、概念実証(PoC)向けに最適化されたシステムは、生産効率を重視して設計されたシステムへと進化しなければならないのです。
自動車業界のような大量生産型産業では、この変革により、すでに大規模な環境において性能とコストのバランスを両立させるセンサーおよびコンピューティング構成への移行が進んでおり、堅牢性を維持しつつ、高コストな部品への依存を最小限に抑えるアプローチが重視されている。
ここで、異なる設計哲学が極めて重要になります。大量生産分野向けに開発されたコンポーネントやアーキテクチャを活用することで、ロボティクスシステムは規模の経済の恩恵を受けることができます。例えば、自動車業界規模で生産されるセンサーやコンピューティングプラットフォームは、効果的なセンサーフュージョンやAI駆動の知覚技術と組み合わせることで、性能を犠牲にすることなく、専用のロボティクスコンポーネントに比べて大幅なコスト面での優位性をもたらします。 このような文脈において、AIは画一的な解決策としてではなく、堅牢性やカバー範囲を向上させるために必要な箇所で従来の方法を補完する形で、選択的に適用されます。このアプローチにより、ロボットプラットフォームは初期導入の段階を超え、スケーラブルでコスト効率の高い量産へと移行し、システムの性能を大規模なフリート展開という経済的現実と整合させることが可能になります。
サプライチェーンのレジリエンス
企業は少なくとも、ティア3までの可視性を確保すべきである。これにより、直接のサプライヤーにとどまらず、最も重大なリスクの多くが発生源となっている下請けサプライヤーや原材料供給業者に至るまでの状況を把握できるようになる。 サプライチェーンをこれほど詳細に可視化することで、企業は、そうでなければ解決困難で追跡不可能な問題として残ってしまうような、隠れた依存関係、地理的な集中、単一障害点を特定することができる。
この透明性により、混乱リスクの早期発見、より信頼性の高い人権および環境に関するデューデリジェンス、そしてより的確な情報に基づいた調達および事業継続に関する意思決定が可能になります。実際には、ティア3の可視性は重要なバランスを実現しています。すなわち、重要な業務上、規制上、および評判上のリスクを浮き彫りにするのに十分な深さを持ちつつ、その維持と対応が現実的に行えるレベルに保たれているのです。 顧客にとっては、これによりレジリエンスの向上、予期せぬ事態への迅速な対応、そして商品や資材が実際にどのように流通しているかという現実的な見解に基づいてサプライチェーンの意思決定が行われているという確信が高まります。
今後の展望
1970年代の火星探査ローバーの耐久性から、現代のヒューマノイドロボットの驚異的な性能に至るまで、ロボットはリアルタイムOSから知能的な知覚、そして基本的な接続用ハードウェアに至るまで、幅広い技術に支えられています。 成功には、ミッションクリティカルな製品やシステムの開発において実証済みの経験を持つ、信頼できる技術パートナーが必要です。さらに、規制市場での実績や、試験期間や煩雑な手続きを削減するための製品自己認証能力も求められます。
ロボットシステムのスケールアップには、密結合型のプロトタイプ主導型アーキテクチャから、モジュール性、標準化されたインターフェース、および大規模なライフサイクル管理をサポートするプラットフォームへの移行が求められます。また、導入における現実的な課題——熱的制約、電力管理、環境耐久性、実環境下でのシステム検証——に対処するための経験も必要です。 スケーリングに成功する組織とは、初期導入後に後付けで対応するのではなく、こうした考慮事項を早い段階で統合できる組織です。数百万台規模の生産において信頼性、コスト、性能のバランスを取らなければならない自動車産業の量産から得られた教訓を応用することで、ロボティクス企業は概念実証(PoC)システムから産業グレードの導入へと前進することができます。 このアプローチは、市場投入までの期間を短縮するだけでなく、継続的な改善の基盤を確立し、AI機能の進歩やますます複雑化する運用要件に合わせて、ロボットプラットフォームが進化できるようにします。
これらを総合すると、自動車グレードのハードウェア統合、安全上重要なソフトウェア、および大規模導入におけるAptivの深い専門知識は、同社をSDVとロボティクスの交差点において独自の地位に据えています。 これらは別々の領域というよりも、物理的なAIの連続体を形成しており、道路上で実証された知見を、工場や倉庫、さらにはその先へと直接応用できる領域なのです。